
Faixa dinâmica, piso de ruído e gama de entrada descrevem limites diferentes de um sistema de aquisição de dados. A gama de entrada define o sinal máximo mensurável, o ruído referido à entrada limita o sinal mínimo resolúvel e a faixa dinâmica expressa o intervalo entre ambos. Este artigo explica como comparar estas especificações sob condições de medição consistentes.
Nas fichas técnicas de sistemas de aquisição de dados, placas de som profissionais e analisadores de áudio, a faixa dinâmica, o piso de ruído e a gama de entrada são normalmente especificações centrais. No entanto, ao selecionar equipamentos e conceber esquemas de medição, comparar apenas um número isolado pode frequentemente conduzir a conclusões incompletas ou mesmo erradas.
Por exemplo, um dispositivo com uma faixa dinâmica mais elevada não é necessariamente mais adequado para medir sinais fracos; ao comutar o mesmo sinal para uma gama de entrada mais pequena, o ruído referido à entrada pode diminuir significativamente; e, mesmo que dois dispositivos tenham a mesma faixa dinâmica, os seus limites absolutos superior e inferior de medição podem ser completamente diferentes.
A gama de entrada determina o limite superior de medição, o piso de ruído referido à entrada limita o limite inferior de medição e a faixa dinâmica descreve o intervalo de razão entre ambos.
Gama de Entrada e Nível Máximo de Sinal
A gama de entrada é a gama de tensão de entrada permitida do canal de aquisição antes de a interface analógica saturar e o ADC recortar o sinal. Gamas comuns incluem ±10 V, ±1 V e ±100 mV, etc. O limite superior na especificação pode ser indicado como valor de pico, pico a pico ou eficaz RMS; estes devem ser unificados antes da comparação.
Quando o sinal de entrada excede a gama permitida, a interface analógica ou o ADC irá saturar, levando ao recorte da forma de onda. Neste ponto, as medições de valor de pico, RMS, THD, THD+N e a análise de espectro podem ficar todas distorcidas.
Uma gama de entrada maior nem sempre é melhor. Uma gama maior pode acomodar sinais mais fortes e reduzir o risco de sobrecarga; em sistemas onde o ganho de front-end é ajustado com a gama, uma gama mais pequena permite que sinais fracos utilizem melhor a gama do ADC e pode reduzir o ruído referido à entrada. Por exemplo, usando a escala de pico, um sinal de 10 mV nas gamas ±10 V e ±100 mV ocupa aproximadamente 0,1% e 10% do limite superior positivo da gama, respetivamente.
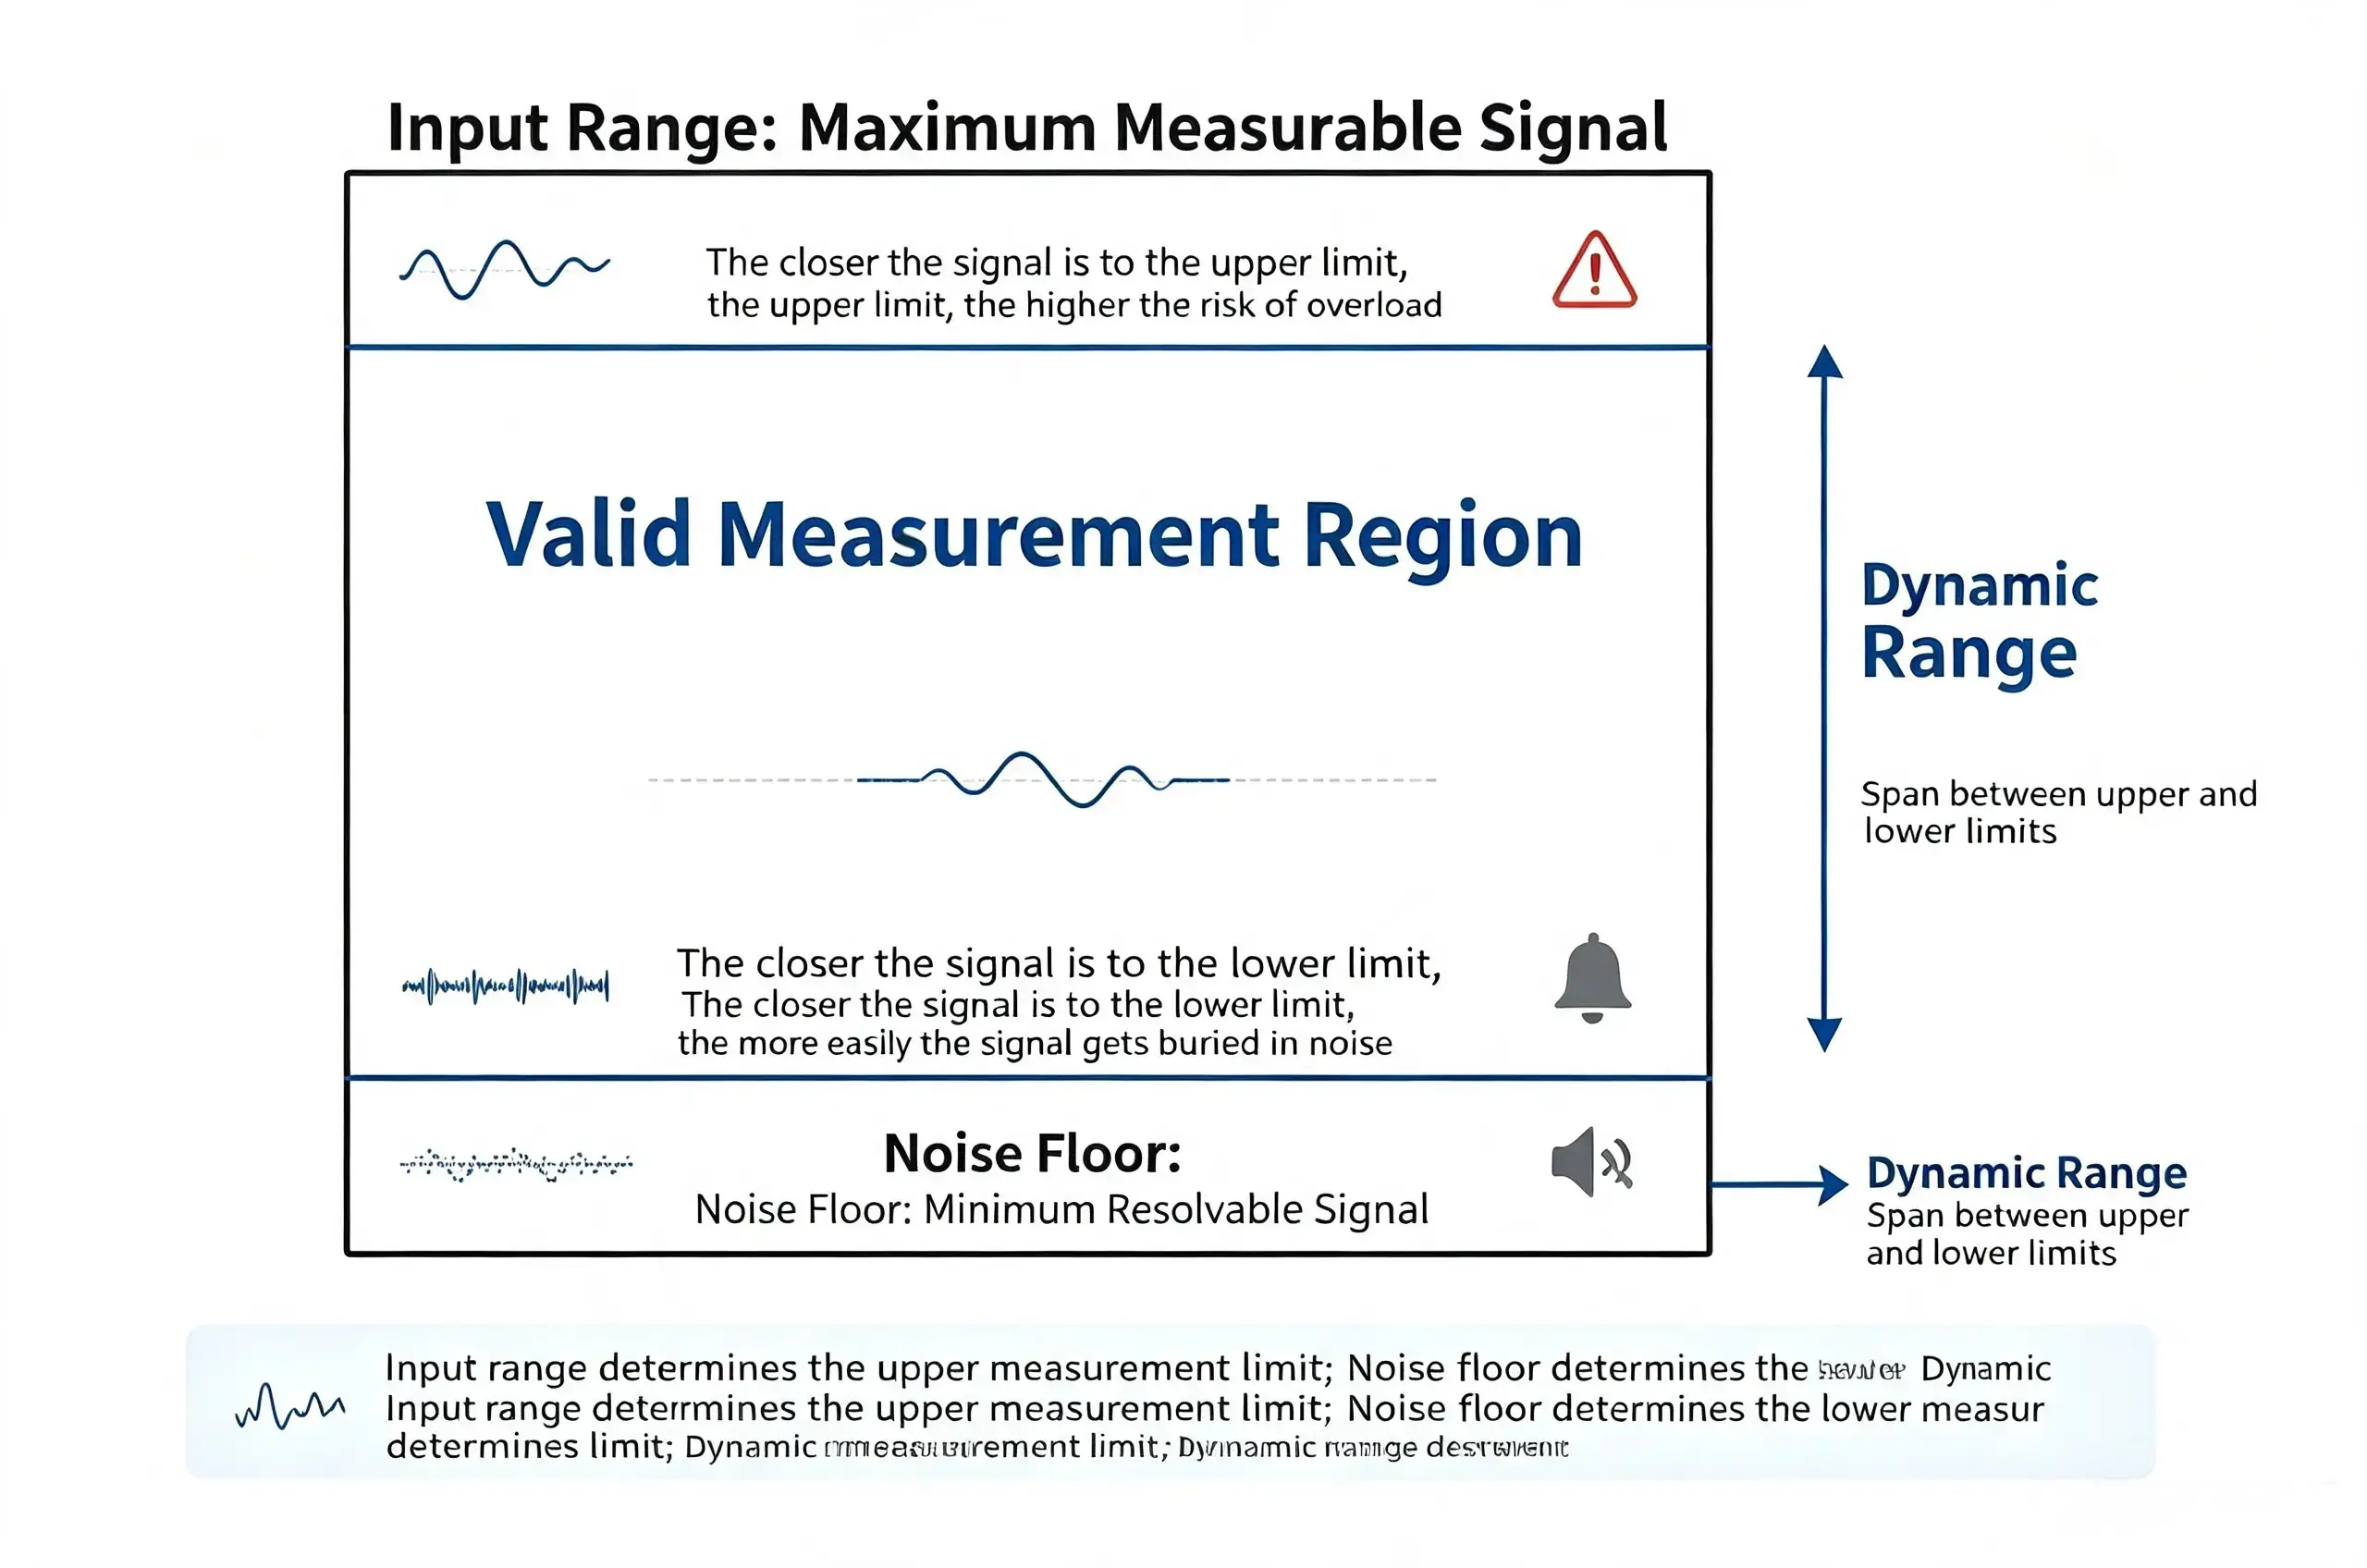
Figura 1_ Relação entre Gama de Entrada, Piso de Ruído Referido à Entrada e Faixa Dinâmica
Piso de Ruído e Sinal Mínimo Resolúvel
Mesmo sem qualquer sinal efetivo na entrada do sistema de aquisição de dados, a saída não será absolutamente zero. Amplificadores analógicos, resistências, ADCs, fontes de alimentação, relógios e circuitos de condicionamento de sinal geram todos ruído, que em conjunto forma o piso de ruído do sistema sob condições de teste especificadas.
O piso de ruído é normalmente expresso em µV RMS ou nV RMS, nV/√Hz, dBV e dBFS. Entre estes, a tensão RMS representa o ruído referido à entrada integrado sobre uma determinada largura de banda, nV/√Hz representa a densidade espectral de ruído e dBFS representa o nível de ruído em relação à escala digital de fundo de escala.
dBFS é um valor relativo e não pode ser interpretado de forma independente da tensão de fundo de escala. Se dois dispositivos tiverem um piso de ruído de -120 dBFS sob a mesma largura de banda e condições de teste, mas 0 dBFS corresponder a 10 Vrms para um dispositivo e a 1 Vrms para o outro, o ruído referido à entrada do primeiro é tipicamente mais elevado.
Por conseguinte, ver apenas "-120 dB" não é suficiente para julgar o desempenho de um dispositivo. Deve também confirmar a unidade, a gama de entrada, a definição de 0 dBFS, a largura de banda de medição, o método de filtragem ou ponderação, a terminação de entrada e se o IEPE está ativado. Para ruído aleatório de banda larga, uma largura de banda de integração mais ampla resulta geralmente num ruído RMS total mais elevado.
Faixa Dinâmica como Intervalo de Medição
Diferentes fabricantes e normas de ensaio podem definir a faixa dinâmica de forma diferente. Uma interpretação de engenharia comum é a razão entre o sinal máximo não distorcido e o ruído RMS referido à entrada, medidos sob a mesma escala de amplitude e as mesmas condições de teste:
DR = 20 log₁₀(Vmax / Vnoise)
Suponha que um canal tem uma entrada efetiva máxima de 10 Vrms e um ruído referido à entrada de 10 µVrms; a sua faixa dinâmica é então de 120 dB, correspondendo a uma razão de tensões de aproximadamente 1 000 000 vezes. No cálculo, Vmax e Vnoise devem usar escalas consistentes de pico ou RMS e corresponder à mesma largura de banda, filtragem e condições de entrada.
No entanto, a faixa dinâmica é essencialmente uma razão. Ela apenas indica o intervalo entre os limites superior e inferior e não fornece, por si só, o limite inferior absoluto de medição.
| Sistema | Entrada Máxima | Piso de Ruído de Entrada | Gama dinâmica |
|---|---|---|---|
| Sistema A | 10 Vrms | 10 µVrms | 120 dB |
| Sistema B | 1 Vrms | 1 µVrms | 120 dB |
Os dois sistemas têm a mesma faixa dinâmica, mas o Sistema A tem um limite superior de medição mais elevado, adequado para sinais maiores, enquanto o Sistema B tem um piso de ruído absoluto mais baixo, sendo mais adequado para sinais fracos.
A mesma faixa dinâmica não implica o mesmo piso de ruído absoluto nem a mesma capacidade de medição de sinais fracos.
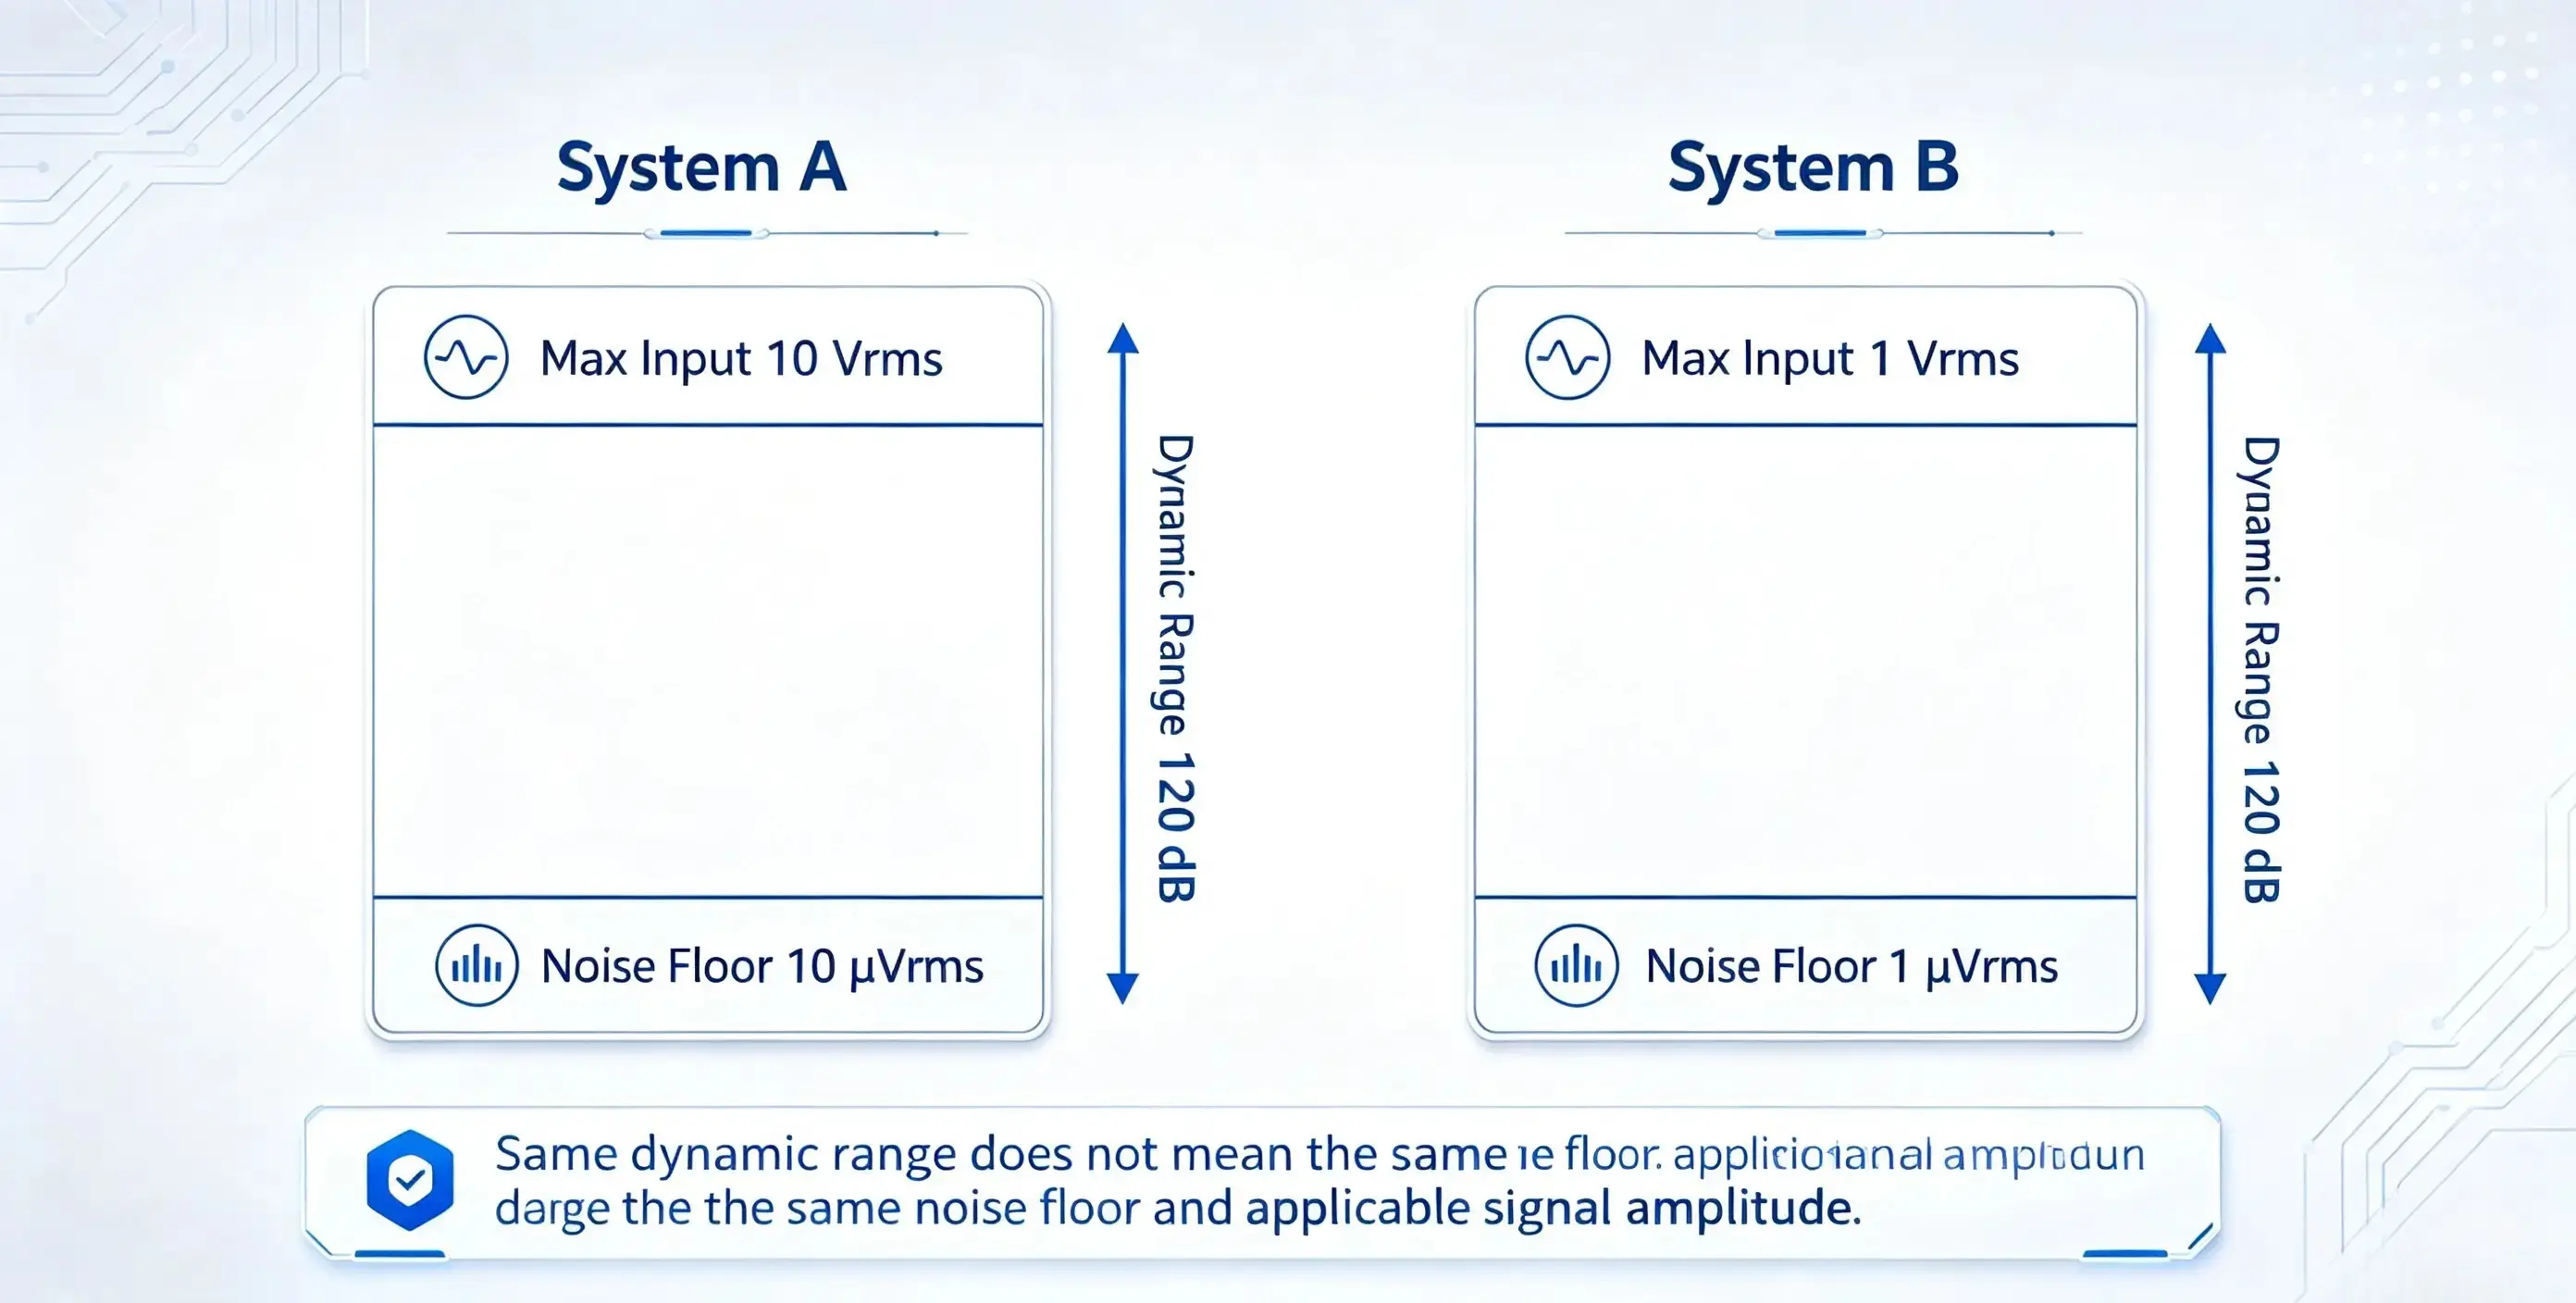
Figura 2_ A Mesma Faixa Dinâmica Não Significa a Mesma Capacidade de Medição Absoluta
Porque é que a Gama de Entrada Afeta o Piso de Ruído
Os sistemas de aquisição de dados com gamas de entrada selecionáveis tipicamente alteram a gama de entrada comutando a atenuação ou o ganho de front-end. Ao comutar de uma gama de ±10 V para uma gama de ±1 V, o sistema geralmente reduz a atenuação ou aumenta o ganho de front-end, permitindo que sinais fracos utilizem melhor a gama do ADC. Se este ganho for colocado antes da fonte de ruído dominante, o ruído referido à entrada tende a diminuir.
O seguinte é um exemplo ilustrativo: se as referências de tensão para 0 dBFS forem, respetivamente, 10 V, 1 V e 0,1 V, e o ruído relativo for consistentemente -120 dBFS, os ruídos referidos à entrada serão aproximadamente 10 µV, 1 µV e 0,1 µV. A conversão real deve basear-se na definição de 0 dBFS do fabricante, na escala de pico/RMS e na largura de banda de medição.
A variação num dispositivo real não seguirá perfeitamente esta proporção. Amplificadores de alto ganho, circuitos de comutação de gama e dispositivos de proteção também introduzem ruído. Portanto, a documentação adequada do produto deve fornecer o ruído referido à entrada, a faixa dinâmica e o THD+N para cada gama, sob condições de teste consistentes, em vez de listar apenas um único melhor valor.
Tabela 1_ Comparação dos Níveis de Piso de Ruído em Diferentes Gamas
| Referência de Tensão de 0 dBFS | Ruído Relativo | Ruído Referido à Entrada |
|---|---|---|
| 10 V | -120 dBFS | Aprox. 10 µV |
| 1 V | -120 dBFS | Aprox. 1 µV |
| 0.1 V | -120 dBFS | Aprox. 0,1 µV |
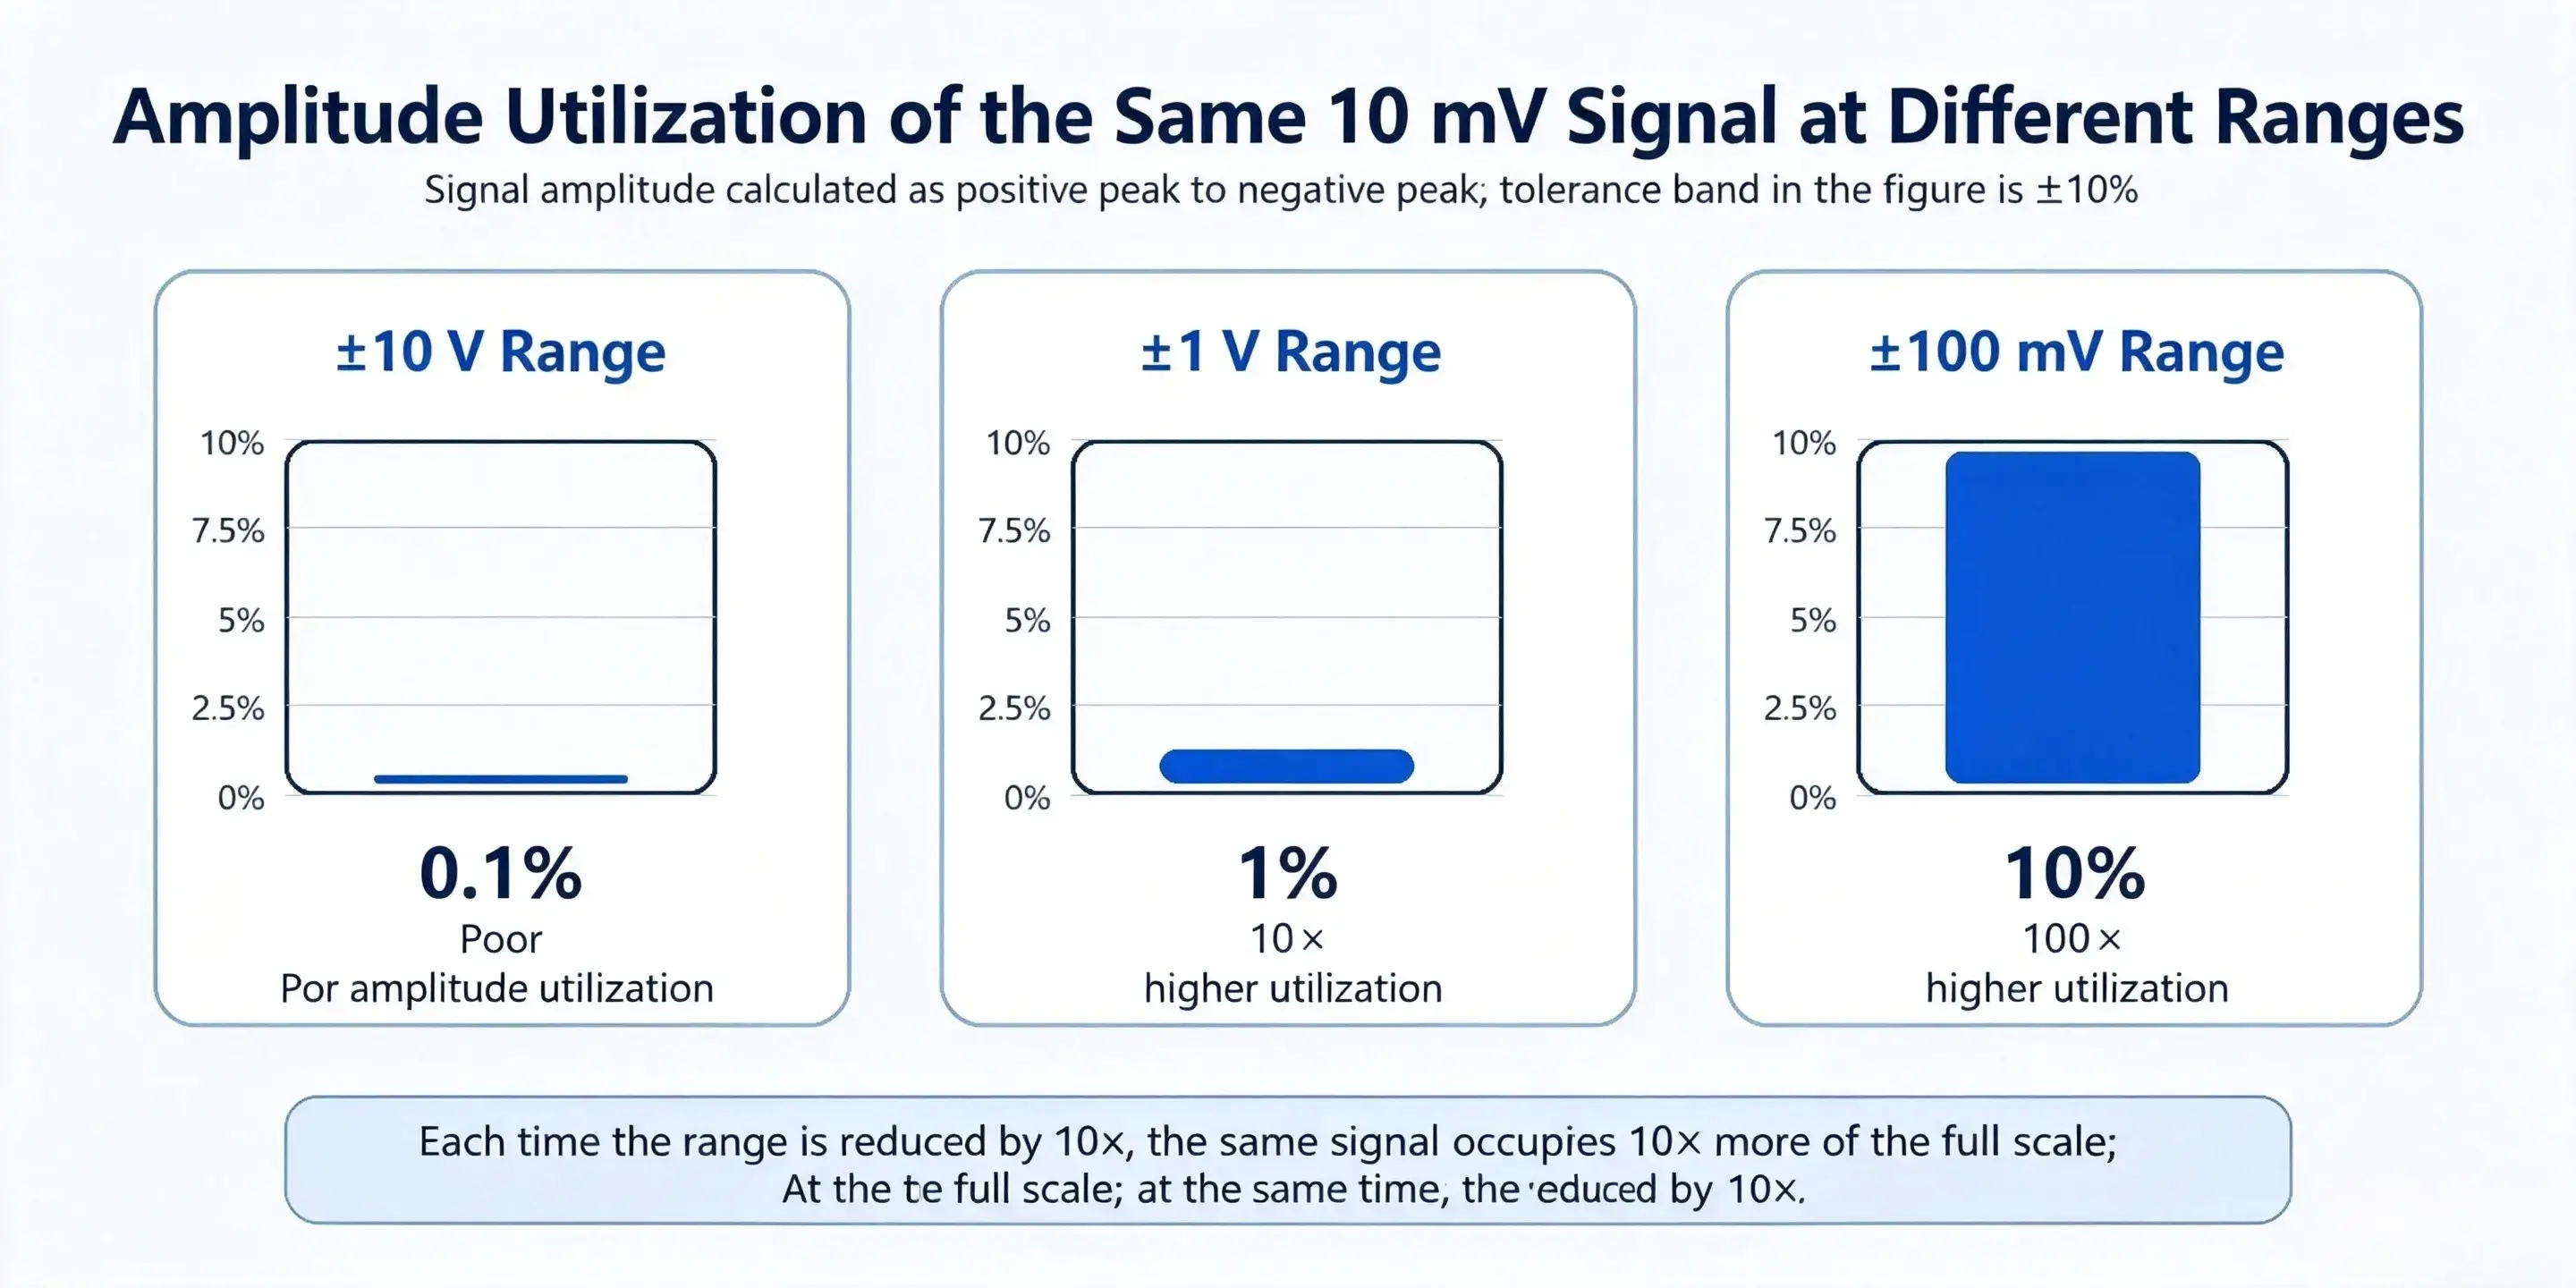
Figura 3_ Utilização de Amplitude do Mesmo Sinal de 10 mV em Diferentes Gamas de Entrada (Escala de Pico)
Uma Gama Menor Aumenta a Faixa Dinâmica?
Nem sempre. Se a gama for reduzida por um fator de 10 e o ruído referido à entrada diminuir simultaneamente por um fator de 10, a razão entre o sinal máximo e o ruído mantém-se inalterada e a faixa dinâmica permanece a mesma.
Por exemplo, uma entrada efetiva máxima de 10 Vrms e um ruído referido à entrada de 10 µVrms resultam numa faixa dinâmica de 120 dB; uma entrada efetiva máxima de 1 Vrms e um ruído referido à entrada de 1 µVrms também resultam numa faixa dinâmica de 120 dB. As razões são idênticas, mas o segundo caso tem um limite inferior absoluto de medição mais baixo, o que o torna mais adequado para ensaios de sinais fracos.
A gama não pode ser reduzida indefinidamente. Uma gama demasiado pequena aumenta o risco de sobrecarga, especialmente em condições que envolvem choques, arranques e paragens, colisões e variações de velocidade, em que picos transitórios podem ser significativamente superiores ao valor RMS normal.
Uma gama mais pequena pode não melhorar a faixa dinâmica especificada, mas, com uma interface de front-end bem concebida, pode normalmente reduzir o ruído referido à entrada e melhorar a capacidade de medição de sinais fracos.
ADCs de 24 Bits Não Garantem 146 dB
Para um ADC ideal de N bits, sob entrada sinusoidal de fundo de escala e considerando apenas o ruído de quantização, a relação sinal-ruído de quantização pode ser aproximada por:
SNR ≈ 6,02N + 1,76 dB
De acordo com esta fórmula, um ADC de 24 bits tem uma relação sinal-ruído de quantização teórica de aproximadamente 146 dB. No entanto, um sistema de aquisição real é também afetado pelo ruído da interface analógica, ruído térmico do ADC, jitter de relógio, interferência da alimentação e distorção não linear.
Por conseguinte, 24 bits correspondem apenas à resolução de codificação digital e não podem ser equiparados diretamente a uma faixa dinâmica de sistema de 146 dB. Ao avaliar um dispositivo, deve distinguir entre o número de bits declarado do ADC, o desempenho do chip ADC, o desempenho do módulo de entrada, o desempenho global do sistema e o ruído referido à entrada e o Número Efetivo de Bits (ENOB) em cada gama.
Converter o Ruído do Sensor em Unidades de Engenharia
Em ensaios acústicos e de vibração, a preocupação final não são os poucos microvolts de ruído de tensão em si, mas sim a correspondente pressão sonora, aceleração ou outras unidades de engenharia que este representa.
Suponha uma sensibilidade de microfone de 50 mV/Pa e um ruído referido à entrada do sistema de aquisição de 1 µV. O ruído de pressão sonora equivalente contribuído apenas pela placa de aquisição é de 20 µPa, correspondendo à pressão sonora de referência de 0 dB SPL. O limite inferior real do sistema também depende do ruído próprio do microfone, do ruído do pré-amplificador e do ruído de fundo ambiental, devendo ser avaliado de forma abrangente com base na relação de sobreposição de ruídos.
Para um acelerómetro com sensibilidade de 100 mV/g, um ruído referido à entrada da placa de aquisição de 1 µV corresponde a aproximadamente 10 µg. Este valor representa apenas a contribuição de ruído da placa de aquisição; o limite inferior final de medição deve ser determinado em conjunto com o ruído próprio do sensor, o ganho de condicionamento de sinal e a largura de banda de medição.
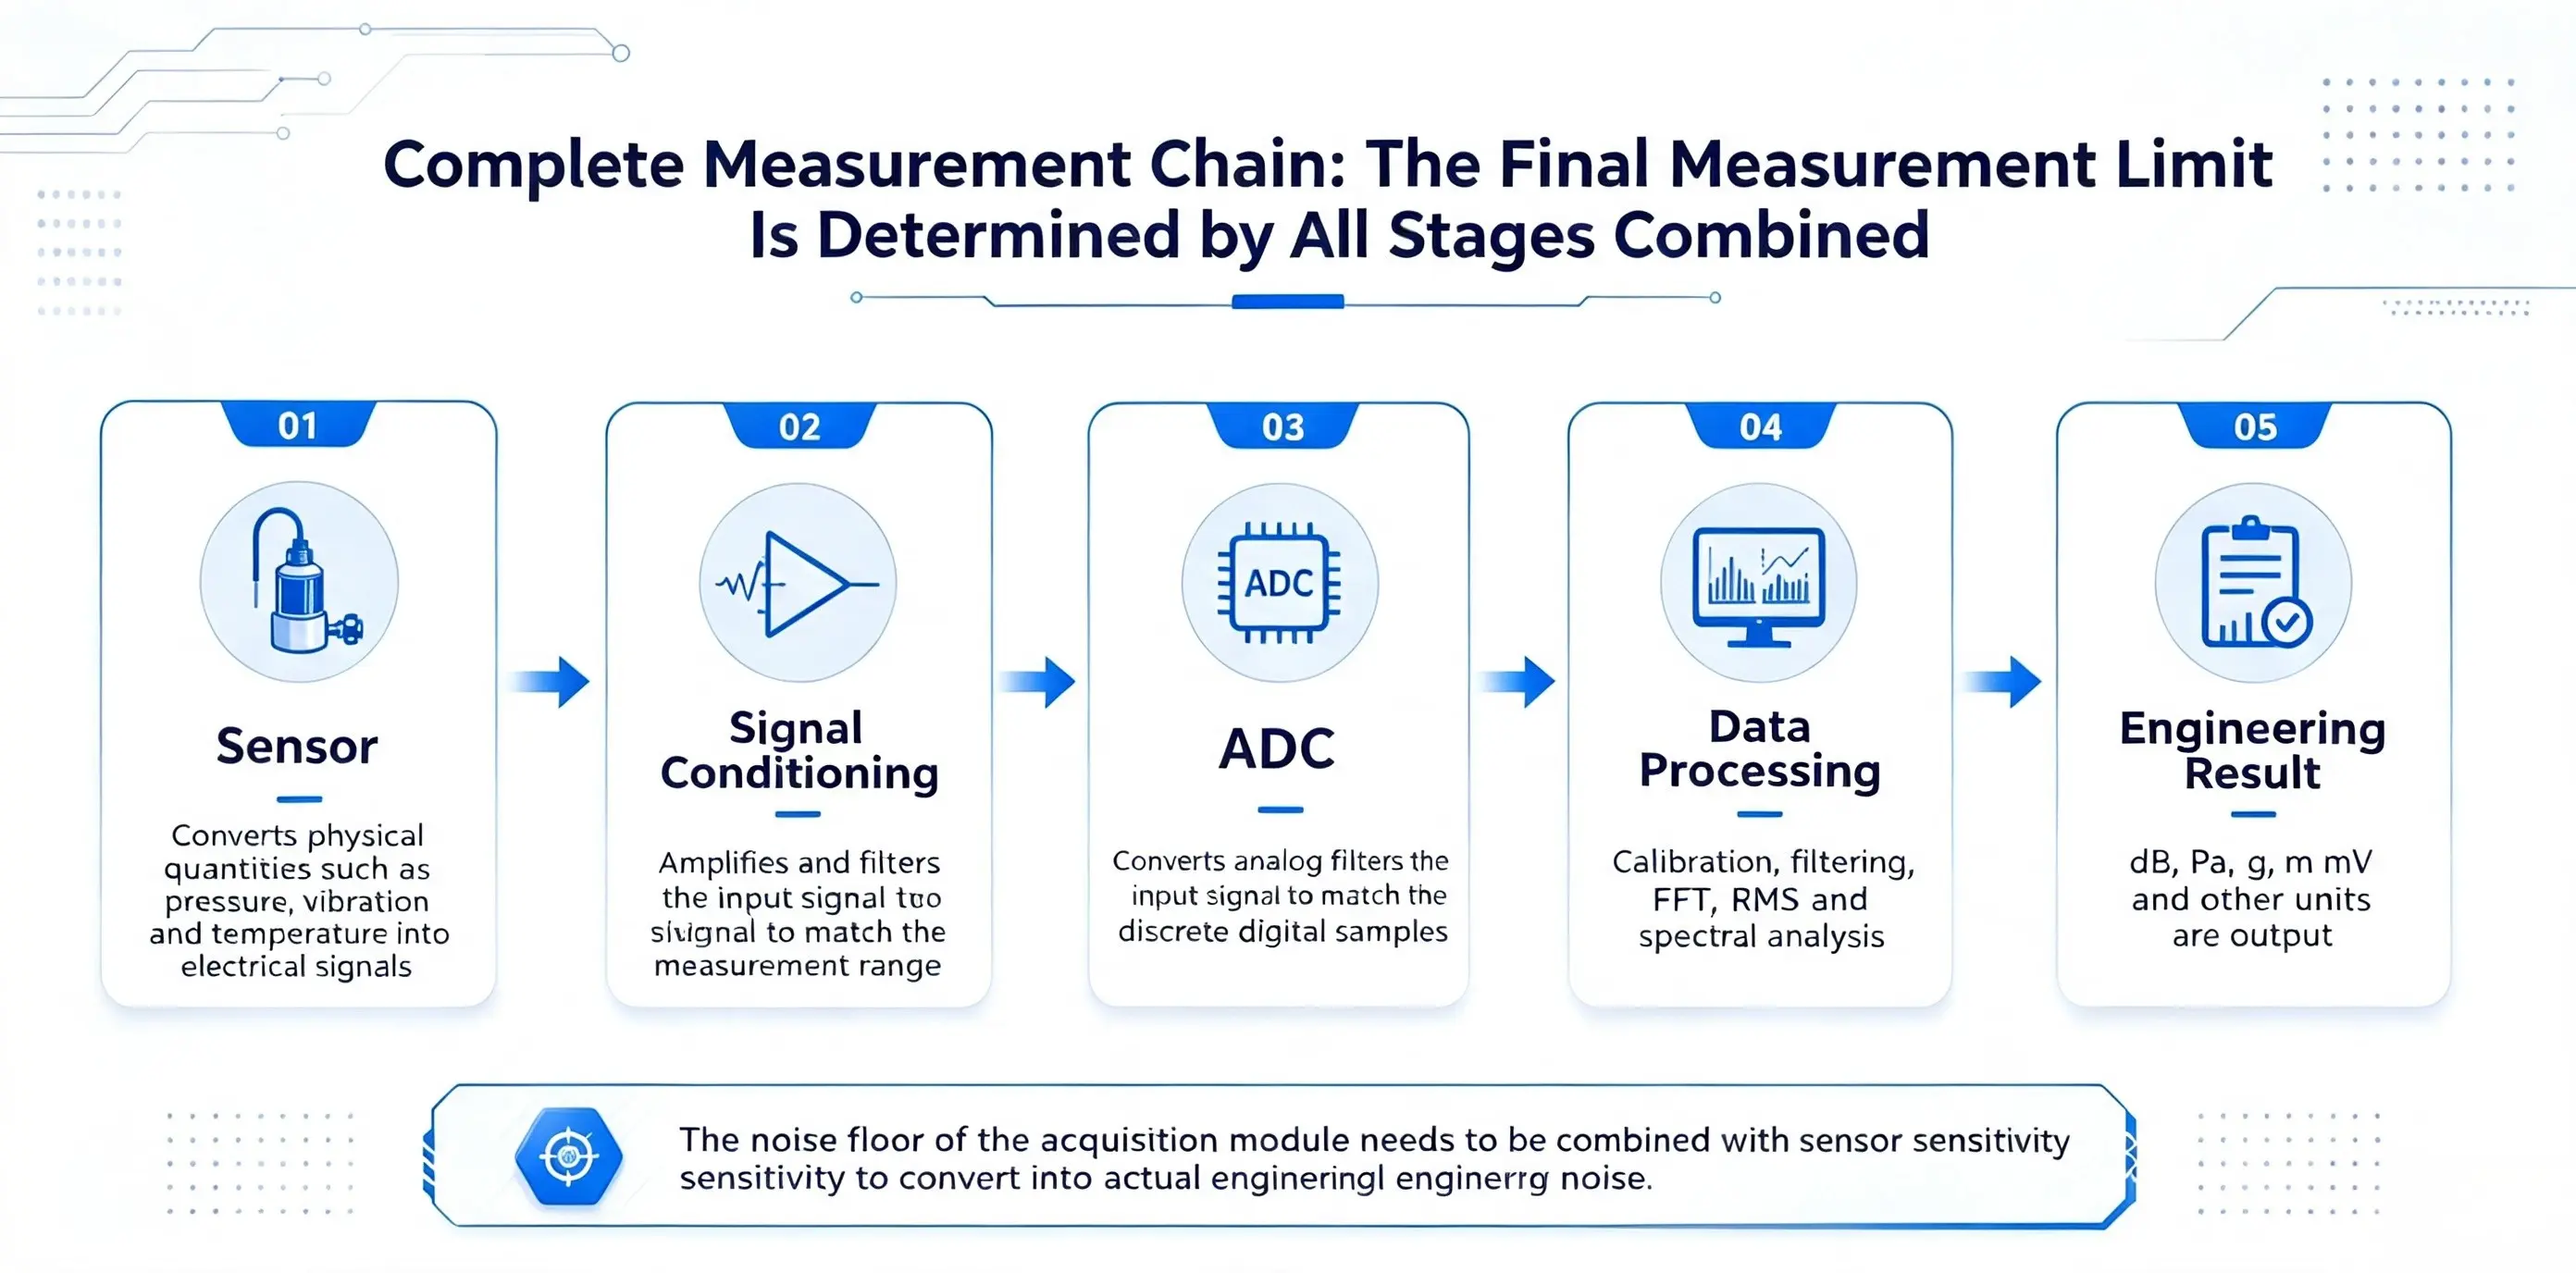
Figura 4_ A Cadeia de Medição Completa Composta por Sensor, Condicionamento de Sinal, ADC e Software
Escolher a Gama de Entrada Correta
O princípio básico para selecionar a gama de entrada é: escolher a menor gama que consiga cobrir o sinal, garantindo que o pico transitório máximo não provoque sobrecarga e mantendo uma margem razoável.
- Estimar a Amplitude Normal do Sinal: Converter a grandeza física (pressão sonora, aceleração, etc.) em tensão de entrada com base na sensibilidade do sensor.
- Considerar Picos Transitórios: Para além do valor RMS, considerar a razão pico/médio, sinais de impacto, processos de arranque e paragem e condições de funcionamento anormais.
- Reservar Margem de Sobrecarga: Uma configuração inicial em que o pico máximo seja 50% a 80% da gama de fundo de escala pode ser utilizada para sinais estáveis e contínuos. Para impactos ou sinais com variações de amplitude significativas, reserve uma margem maior com base na razão pico/médio e nos requisitos de segurança.
- Verificar com um Ensaio de Pré-aquisição: Efetuar um ensaio de pré-aquisição, observando a forma de onda temporal, o valor de pico, o RMS, os indicadores de sobrecarga e o piso de ruído espectral. Se a utilização da gama pelo sinal for demasiado baixa, tente reduzir a gama; se for indicado recorte ou sobrecarga, aumente a gama.
Como Comparar as Especificações de Sistemas de Aquisição de Dados
Ao comparar diferentes sistemas de aquisição de dados, recomenda-se verificar pelo menos as seguintes condições:
- Sob que gama de entrada, largura de banda e condições de filtragem foi medida a faixa dinâmica?
- A especificação do piso de ruído refere-se a dBFS, ruído RMS referido à entrada ou densidade espectral de ruído?
- Quais são a largura de banda de integração para o ruído RMS e a largura de banda de resolução para o piso de ruído do FFT?
- Foi utilizada ponderação A, filtragem ou outro pós-processamento?
- A entrada estava em curto-circuito, terminada ou ligada a um sensor real?
- O piso de ruído e a faixa dinâmica são fornecidos separadamente para cada gama?
- O ruído e a distorção alteram-se depois de ativar o IEPE ou outros alimentadores de sensores?
- Existem funcionalidades fiáveis de deteção de sobrecarga, comutação de gama e filtragem anti-aliasing?
Importa também notar que o piso de ruído de uma única linha exibido num gráfico FFT não é equivalente ao piso de ruído RMS integrado sobre uma determinada largura de banda. O tamanho do FFT, a taxa de amostragem, a janela, a normalização de amplitude e a largura de banda de resolução afetam todos os resultados apresentados; em condições de outro modo idênticas, uma largura de banda de resolução mais estreita resulta tipicamente num nível de ruído mais baixo por bin. Por conseguinte, não se pode julgar a faixa dinâmica ou o desempenho absoluto de ruído de um dispositivo apenas com base numa captura de ecrã do espetro.
Sistema de Aquisição de Dados SonoDAQ
Como plataforma de aquisição de sinais dinâmicos concebida para acústica, vibração e ensaios de sinais gerais, o SonoDAQ não procura, no seu projeto de hardware, um valor isolado de "faixa dinâmica elevada". Em vez disso, dá ênfase à otimização da distribuição do ruído equivalente à entrada em toda a gama. Por exemplo, numa gama de ±1 V, o seu ruído equivalente típico à entrada pode atingir níveis abaixo do microvolt, o que é particularmente importante ao captar sinais fracos com microfones ou acelerómetros de alta sensibilidade.
Além disso, o SonoDAQ oferece gamas de ganho de hardware em vários níveis, de ±10 V a ±100 mV, e calibra de forma independente o piso de ruído e o desempenho de THD+N para cada gama, em vez de aplicar apenas fórmulas teóricas. Em combinação com o indicador de sobrecarga de hardware integrado e a funcionalidade de retenção de picos transitórios, os utilizadores podem selecionar a gama de entrada de acordo com diretrizes básicas, garantindo ausência de sobrecarga e ajustando com confiança a gama para a zona ótima de utilização do sinal.
Em última análise, a faixa dinâmica especificada na ficha técnica é uma "razão", enquanto o SonoDAQ fornece uma "cadeia de medição verificável". Quer esteja a monitorizar alterações subtis nos níveis de pressão sonora, quer a captar vibrações estruturais mínimas, as suas métricas de desempenho são fornecidas com base numa norma de ensaio unificada e podem ser convertidas diretamente em grandezas de engenharia correspondentes, ajudando-o a evitar a "armadilha digital" e a concentrar os seus esforços no próprio ensaio.
Conclusão
Faixa dinâmica, piso de ruído e gama de entrada devem ser compreendidos num contexto de medição unificado: a gama de entrada determina o limite superior de medição, o piso de ruído referido à entrada limita o limite inferior de medição e a faixa dinâmica descreve o intervalo de razão entre ambos.
Uma gama de entrada grande é adequada para sinais fortes ou sinais com amplitude desconhecida, mas pode não ser ideal para sinais fracos. Uma gama de entrada pequena pode reduzir o ruído referido à entrada, mas diminui a margem de sobrecarga. Uma faixa dinâmica elevada indica um grande intervalo de medição, mas não significa necessariamente um piso de ruído absoluto mais baixo.
Assim, ao avaliar um sistema de aquisição de dados, não se deve apenas perguntar "Qual é a faixa dinâmica?", mas também confirmar: Para que gama de entrada, escala de amplitude, largura de banda de medição, filtragem e condições de entrada é que esta especificação é válida? Qual é o ruído referido à entrada para cada gama? Quando ligado a um sensor real, qual é o limite inferior de medição correspondente em unidades de engenharia?
Só unificando o contexto de medição e completando a conversão da cadeia de medição é que a faixa dinâmica da ficha técnica pode ser traduzida numa capacidade de medição de engenharia fiável, reprodutível e prática.
Para discutir uma gama de ensaios acústicos ou uma configuração de medição de baixo ruído para a sua aplicação, preencha o formulário Get in touch abaixo. A CRYSOUND pode ajudá-lo a avaliar a gama de entrada, os requisitos de piso de ruído, a compatibilidade de sensores e a configuração do sistema.


